


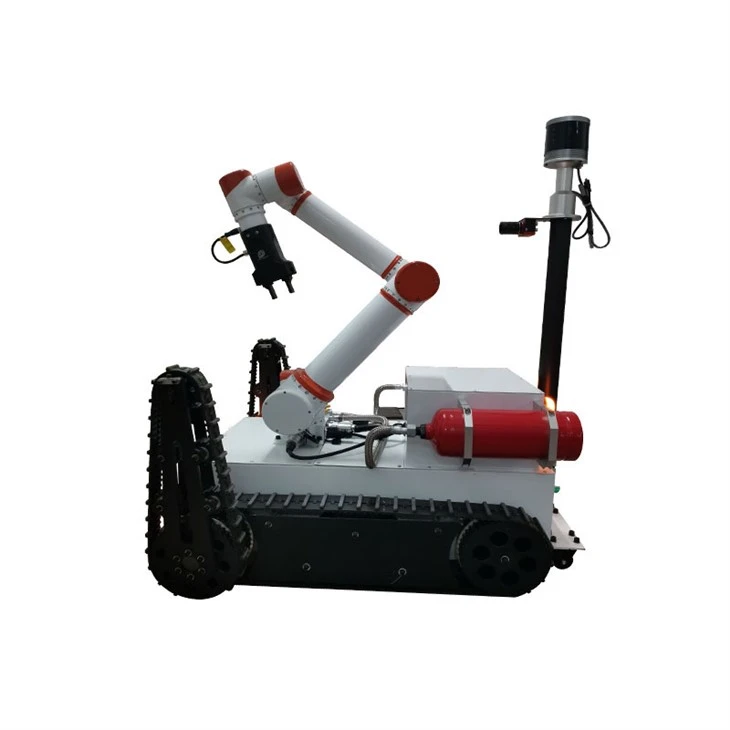


Plate-forme de manipulation robotique entraînée par chenilles
Modèle :MDAGV-PD01


Application d'inspection de la plate-forme de manipulation robotique entraînée par chenilles
La plate-forme de manipulation robotique sur chenilles avec bras robotique à 6 -axes combine un châssis mobile avec une technologie de contrôle de robot, offrant de nouvelles options pour les inspections extérieures, les enquêtes sur site et le développement d'applications robotisées. Par rapport aux plates-formes mobiles à roues courantes, la structure de la voie présente différentes formes de contact avec le sol et peut être utilisée pour des projets de robots mobiles qui nécessitent de prendre en compte les conditions du sol et la capacité de trafic.
1. Sécurité urbaine et-inspections sur site
Dans les projets d'inspection d'installations publiques urbaines et d'espaces extérieurs, la plate-forme de manipulation robotisée sur chenilles peut être utilisée comme plate-forme mobile pour explorer la collecte d'informations sur-site, le fonctionnement à distance et l'intégration fonctionnelle associée. Sur la base de tâches pratiques, l'application d'équipements de caméra et de capteurs environnementaux peut également être étudiée pour soutenir la conception et les tests de systèmes robotisés d'inspection.
2. Inspection des installations industrielles
Dans les environnements d'usine et d'installations industrielles, le robot mobile à chenilles personnalisé avec bras robotique à 6 - axes peut être utilisé pour des applications telles que l'exploration des environs de l'équipement à des fins d'inspection et la collecte d'informations sur site. Pour les tâches nécessitant le travail coordonné d'un châssis mobile et d'un bras robotique, le robot mobile à chenilles MDAGV est équipé d'un bras robotique à six axes avec une charge nominale de 5 kg et un rayon de travail de 850 mm, qui peut être utilisé pour la préhension et d'autres expériences opérationnelles ainsi que pour le développement de schémas d'opération mobiles.
3. Entreposage logistique et inspection de la zone matérielle
Dans l'environnement de logistique et d'entreposage, le robot mobile à chenilles personnalisé avec bras robotique à 6 -axes peut être utilisé pour étudier les inspections de la zone de chargement, la collecte d'informations sur site et d'autres plans d'opérations mobiles. La combinaison d'un châssis à chenilles et d'un bras robotique offre également un concept de conception différent des équipements fixes pour les projets de robots nécessitant des capacités de mobilité et de manipulation d'objets.
Spécification
|
Nom |
Spécification |
|
Modèle |
MDAGV-PD01 |
|
Dimensions |
L1250*L799*H1300(mm) |
|
Méthode de navigation |
Navigation laser/télécommande |
|
Bras robotique |
6 axes |
|
Sens de marche |
Avancer et reculer, tourner à gauche et à droite |
|
Max. Vitesse |
0.59m/s |
|
Batterie |
Batterie au lithium |
|
Système de sécurité |
Ultrasons ; capteur laser |
|
Distance de détection de sécurité |
0,25-4,5 m (facultatif) |
|
Méthode de chargement |
Chargement manuel |
fonctionnalité


Dimension

plus de spécifications


étiquette à chaud: Plate-forme de manipulation robotique sur chenilles, fabricants, fournisseurs, usine de plates-formes de manipulation robotique sur chenilles en Chine, Robot suivi pour l'alimentation électrique, Robot suivi pour opérer dans des environnements humides, Robot suivi pour la recherche et le sauvetage, Robot suivi pour éviter les systèmes d'obstacles, Robot suivi pour la charge sans fil, Robot suivi pour la stabilité


