


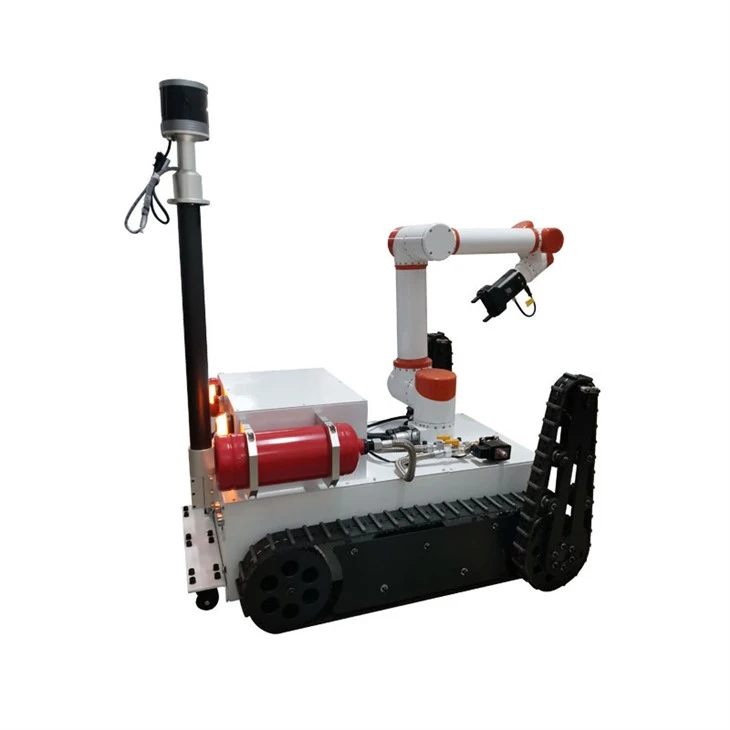
Manipulateur mobile suivi
Modèle :MDAGV-PD01


Domaines d'application du manipulateur mobile suivi
Les robots mobiles à chenilles, avec leur structure de châssis unique, offrent de nouvelles options d'équipement pour l'exploration en extérieur, les secours d'urgence et les opérations industrielles. Combinant les caractéristiques des plates-formes mobiles avec les exigences pratiques des tâches, il peut être utilisé pour les tests de robots, les -enquêtes sur site et le développement de systèmes robotiques spécialisés dans différents environnements.
1. Exploration sur le terrain et recherche scientifique
Dans les enquêtes sur le terrain et la recherche sur le terrain, les robots suivis peuvent servir de plates-formes mobiles pour l'exploration de l'environnement extérieur, la collecte de données et les expériences sur les mouvements des robots. Dans les zones aux conditions de sol complexes telles que les forêts et les zones sablonneuses, les structures de chenilles offrent aux robots mobiles un mode de mouvement différent de celui des châssis à roues conventionnels, ce qui les rend adaptés à la recherche sur les robots de terrain et aux tests de prototypes.
2. Sauvetage en cas de catastrophe et intervention d'urgence
Les tremblements de terre, les glissements de terrain et autres catastrophes peuvent endommager les routes et accroître la difficulté pour le personnel d'accéder au site. Les robots sur chenilles peuvent servir de plate-forme fondamentale pour le développement de robots de sauvetage, utilisés pour explorer des mouvements de sites complexes, collecter des informations environnementales et assister les opérations. En fonction des exigences de la tâche, des recherches plus approfondies peuvent être menées sur l'intégration de capteurs avec d'autres modules fonctionnels afin de soutenir la conception et les tests de systèmes robotiques d'urgence.
3. Opérations industrielles et extraction des ressources
Dans les zones minières, les champs de pétrole et d'autres environnements industriels, le manipulateur mobile sur chenilles peut être utilisé pour l'inspection des équipements, la collecte d'informations sur-site et d'autres directions d'application. Le châssis sur chenilles peut être inclus dans des projets de robots ayant des exigences spécifiques en matière de conditions du sol et de modes de mouvement ; Si la tâche implique la préhension ou la manipulation d'objets, elle peut également être combinée avec un bras robotique à six axes pour des expériences d'opérations mobiles et le développement de schémas.
Spécification
|
Nom |
Spécification |
|
Modèle |
MDAGV-PD01 |
|
Dimensions |
L1250*L799*H1300(mm) |
|
Méthode de navigation |
Navigation laser/télécommande |
|
Bras robotique |
6 axes |
|
Sens de marche |
Avancer et reculer, tourner à gauche et à droite |
|
Max. Vitesse |
0.59m/s |
|
Batterie |
Batterie au lithium |
|
Système de sécurité |
Ultrasons ; capteur laser |
|
Distance de détection de sécurité |
0,25-4,5 m (facultatif) |
|
Méthode de chargement |
Chargement manuel |
fonctionnalité


Dimension

plus de spécifications


étiquette à chaud: Manipulateur mobile sur chenilles, fabricants, fournisseurs, usine de manipulateurs mobiles sur chenilles en Chine, Robot suivi pour éviter les systèmes d'obstacles, Robot suivi pour une utilisation de démonstration, Robot suivi pour opérer dans des systèmes de zones confinées, Robot suivi pour opérer dans des systèmes de terrain accidenté, Robot suivi pour une utilisation sportive, Robot suivi pour la stabilité


