


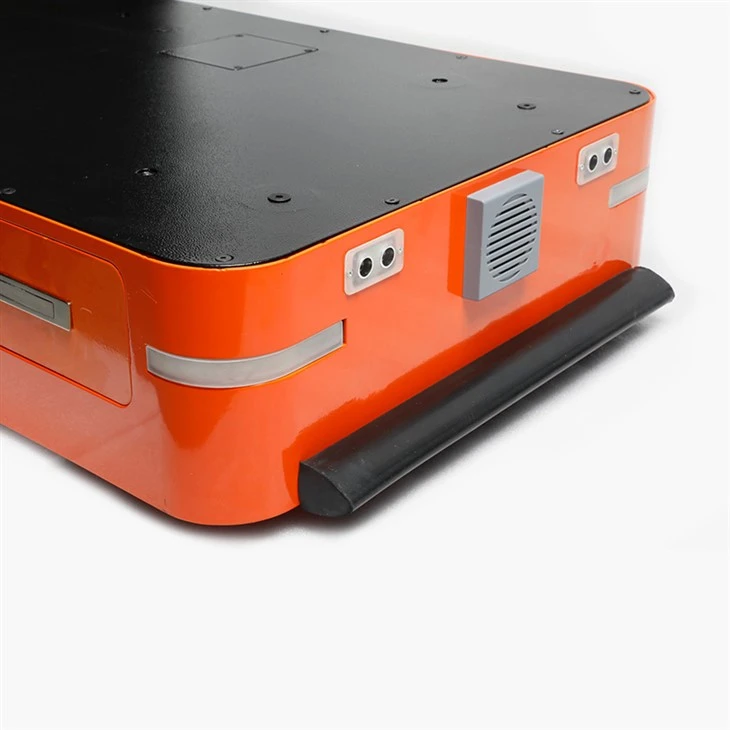


Châssis de robot mobile
Modèle :MDAGV-B02


Plate-forme de châssis AGV compacte, prenant en charge une intégration flexible de l'automatisation
Le châssis du robot mobile AGV adopte un système d'entraînement de 600 W, avec une structure globale compacte et une hauteur de châssis d'environ 210 mm. La conception à centre de gravité bas contribue à améliorer la stabilité opérationnelle et convient aux scénarios de manutention automatisée des matériaux.
Une interface extensible est réservée au-dessus du châssis, comprenant une interface d'alimentation, une interface de communication et une interface E/S, ce qui facilite la connexion, le contrôle et l'échange de données de périphériques externes. Grâce à une conception d'interface flexible, le châssis AGV peut intégrer l'équipement d'application correspondant en fonction des différentes exigences du projet, répondant ainsi aux exigences personnalisées des applications d'automatisation.
En plus de la fonction de navigation magnétique, le châssis du robot mobile est équipé d'un système de contrôle entièrement fonctionnel et d'une plate-forme logicielle pouvant prendre en charge l'édition de cartes, la configuration des tâches, le réglage des paramètres et le débogage de la navigation pendant la mise en œuvre du projet. Les utilisateurs peuvent s'adapter en fonction de l'itinéraire de transport réel et de l'environnement d'application, et même lorsqu'ils sont confrontés à différentes exigences opérationnelles en matière d'itinéraire, ils peuvent réaliser plus facilement le déploiement et l'application des projets AGV.
Caractéristiques


Structure AGV


Application

Dimension

Spécification
|
article |
Données |
|
Modèle |
MDAGV-B02 |
|
Méthode de navigation |
Navigation magnétique |
|
Dimensions |
L880mmxL560mmxH212mm |
|
Charge utile |
200 kg |
|
Vitesse de déplacement |
MAXIMUM 0,9 m/s |
|
Données de la batterie |
DC24V, 30Ah, batterie au lithium fer phosphate |
|
Poids |
<100kg |
|
Matériau d'apparence |
Plaque d'acier |
|
Évitement d'obstacles |
Capteur à ultrasons et capteur de chocs |
|
Précision du positionnement |
±5mm |
|
Fonction de contrôle |
Édition de cartes/scripts/édition de chaînes de tâches/diverses API.etc |
|
Communication |
CAN/RS232/RS485/I0/WIFI |
Contacter les ingénieurs pour plus de détails

Attestation

Bureau

Emballer

Livraison

FAQ

étiquette à chaud: châssis de robot mobile, fabricants de châssis de robot mobile en Chine, fournisseurs, usine, châssis AGV fiable, châssis AGV guidé par bande magnétique, Châssis AGV de communication sans fil, Châssis AGV de technologie matérielle, châssis AGV du capteur de tension, Châssis AGV de transport de marchandises


